DAC Scan (Rotation Centre)
メニュー:Scans > DAC scan (rotation centre)
DAC の中心を Ch11 の回転中心軸上に持ってくるためのアプリケーションです。Ch10 によって Y 方向にスキャンすることで、DAC の中心位置の回転中心からのずれを定量的に見積もり、Ch3 および Ch4 を動かすことによって回転中心と DAC の中心を一致させます。
ステージ構成
Ch3, 4, 5 は回転ステージ Ch11 の上に乗っており、それ全体が Ch10(Y 方向)の並進ステージの上に載っています。
幾何学的な説明
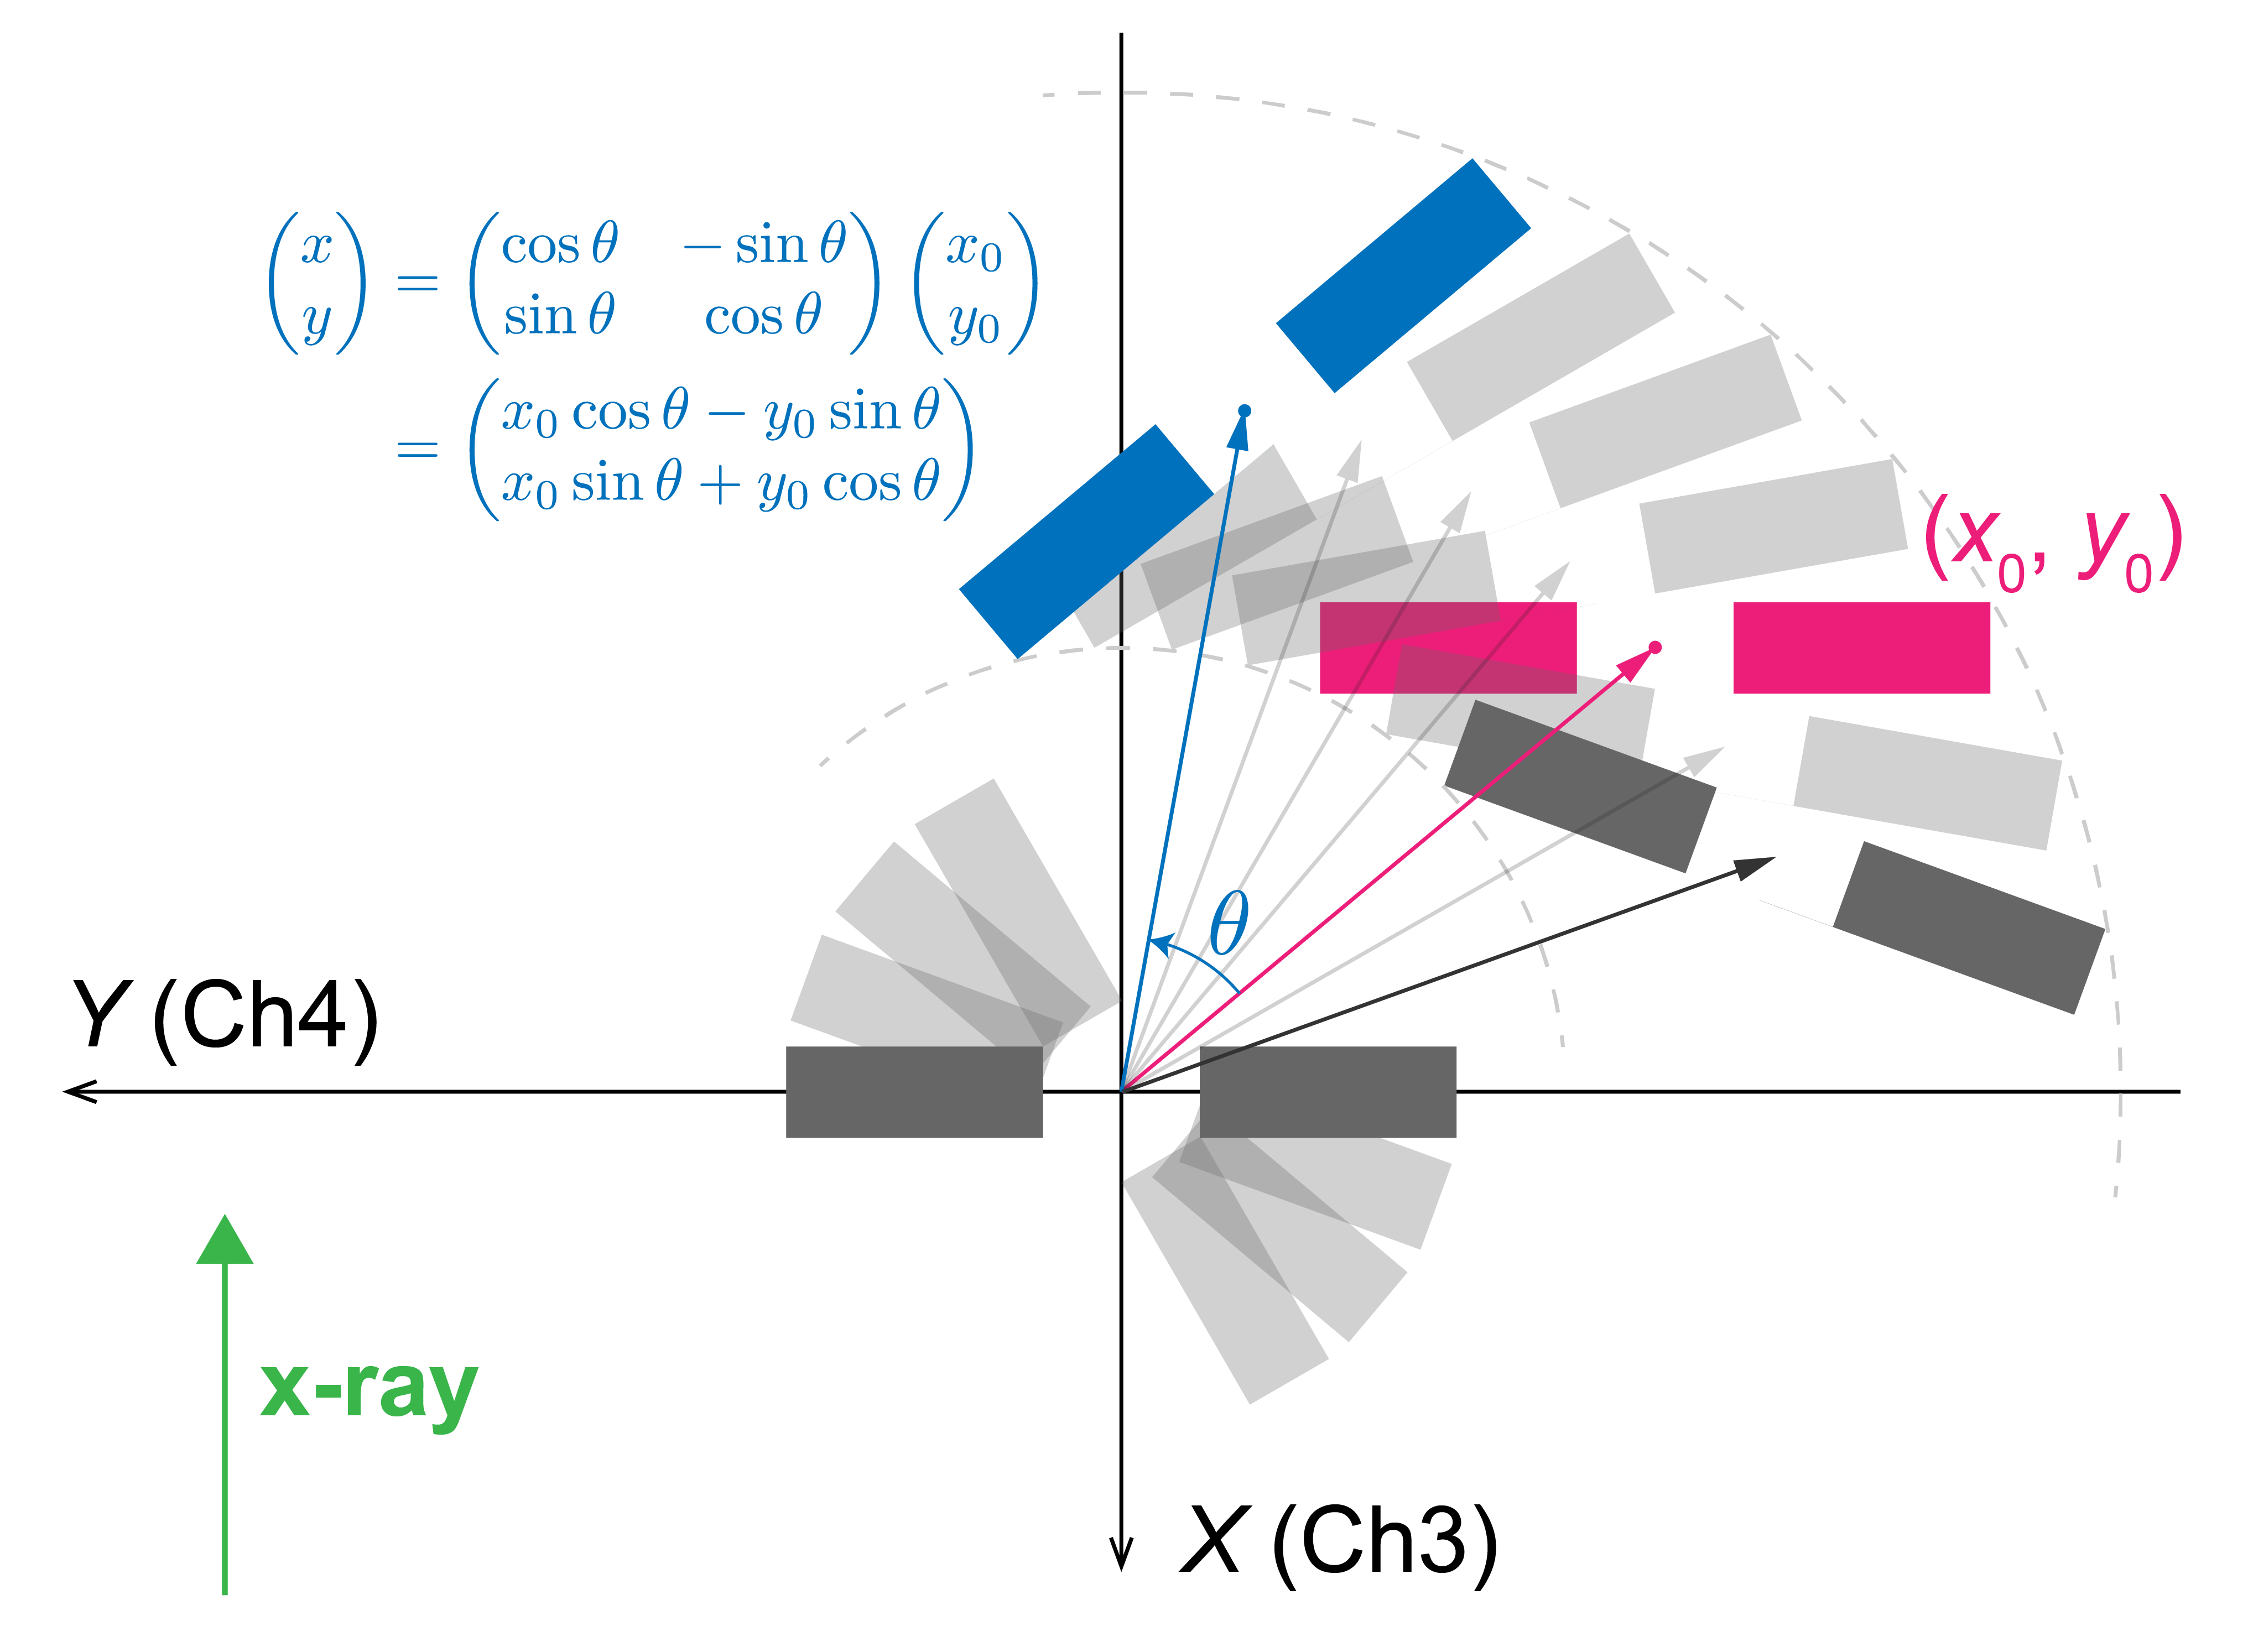
DAC を回転させた時の挙動を、模式的に下図に示します。 回転中心を原点とし、DAC の初期位置を とします。Ch11 によって だけ回転されたとき、移動後の DAC の座標は、回転行列をかけることによって表現できるため、
です。したがって、Ch10(Y 方向)のスキャンによって得られる中心位置の Y 座標は、 の函数として と書くことができます。
本プログラムでは、多数かつできるだけ幅広い 領域(現実的な例として、たとえば −5 度、0 度、10 度、20 度、30 度の 5 点)で得られた中心位置(Y 座標=Ch10 パルス位置)を の函数としてフィッティングすることで、解析的に を推定し、これをもとにして DAC を回転中心に移動させるために必要な Ch3 および Ch4 の移動量を計算します。
透過 X 線強度を用いて試料位置を決定する関係上、回転に伴う座標変化は Y 軸方向の投影成分しか抽出することができません。したがって、できるだけ幅広い角度範囲で振ることが重要です。角度範囲が狭すぎると の寄与が小さすぎて、 と をうまく分離できません。
実機でのスキャン例
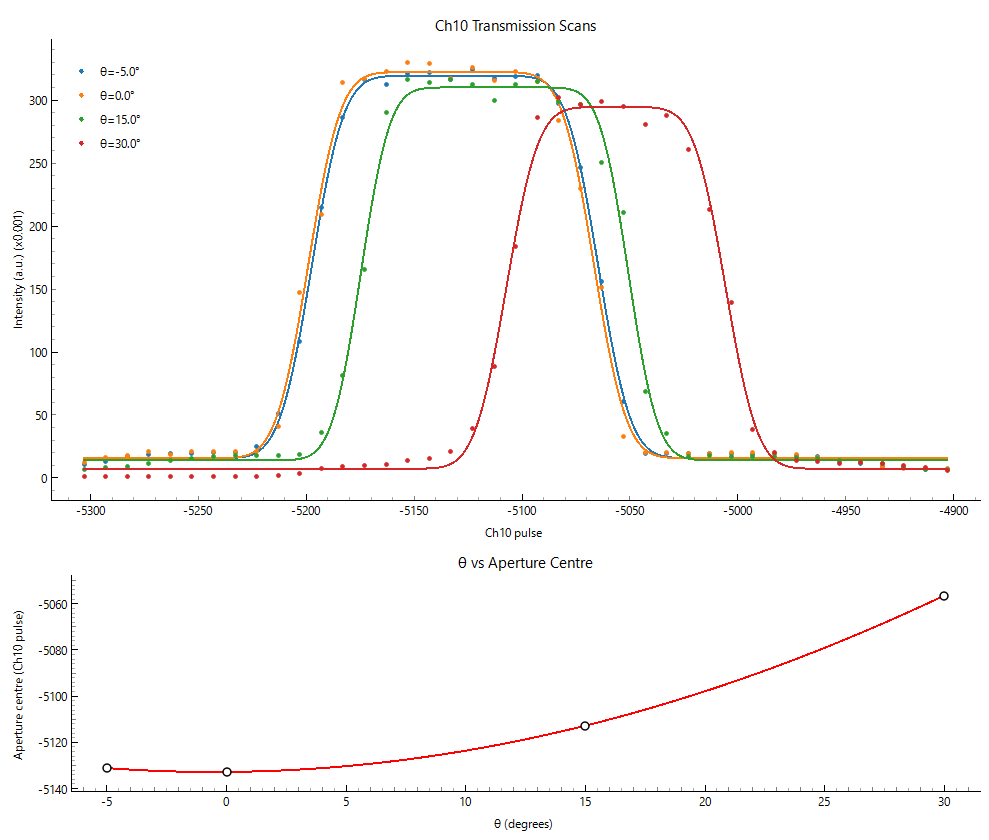
以下は、実機を用いたスキャン結果の一例です。
1 回目のスキャン
2 回目のスキャン
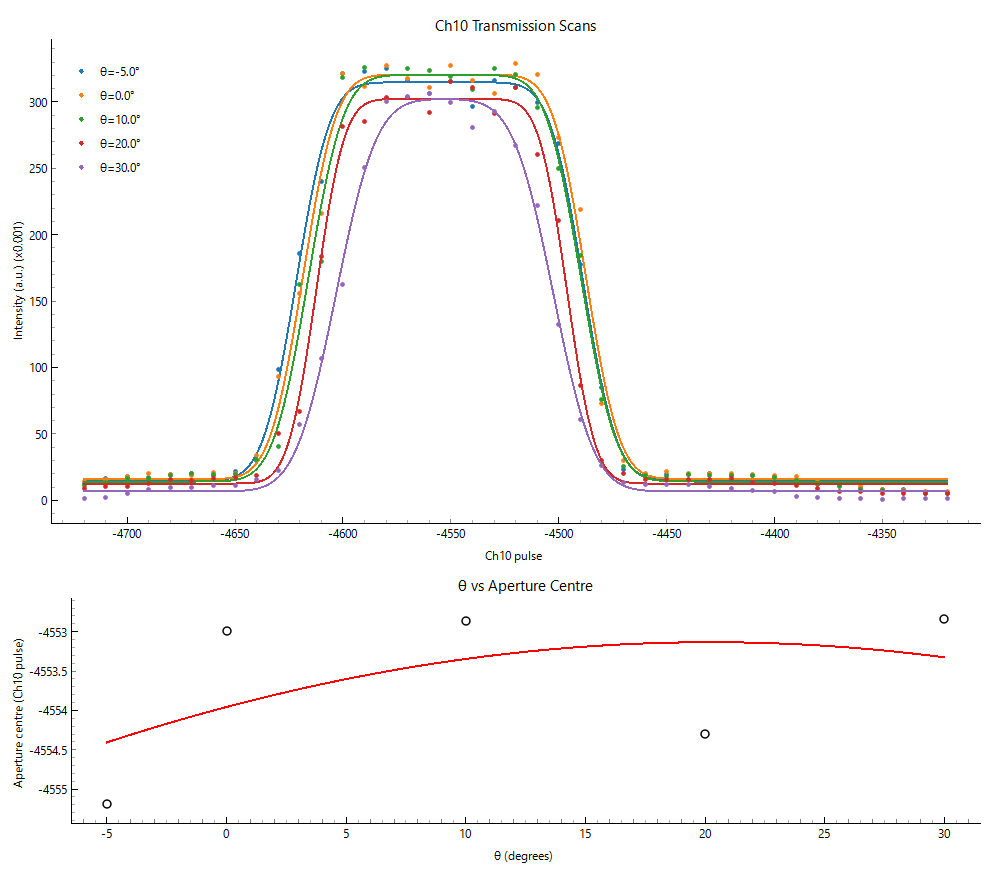
スキャンで求める中心位置には数パルス程度の誤差があるので、上記の 2 回目のスキャン程度に良い状態が得られたら、それ以上は動かさないようにするのが得策です。
2 回目のスキャンでは、中心位置を回転角度の函数 でフィットしても、フィットがうまくできていません。これは中心位置がほぼ角度に依存しなくなっているためであり、すなわち試料位置と回転中心が一致していることを示しています。
このような状態では、単に Ch10 を中心位置に戻す操作のみ行い、Ch3, 4 は移動させない方が良いでしょう。